爬壁研磨机器人
爬壁研磨机器人
产品详情
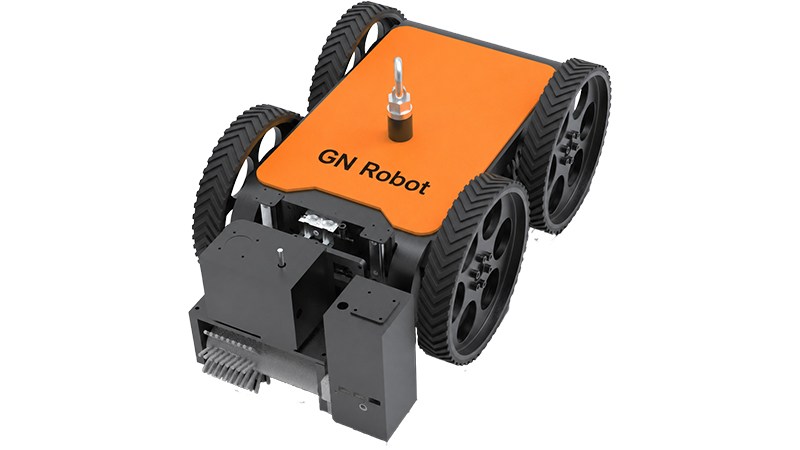
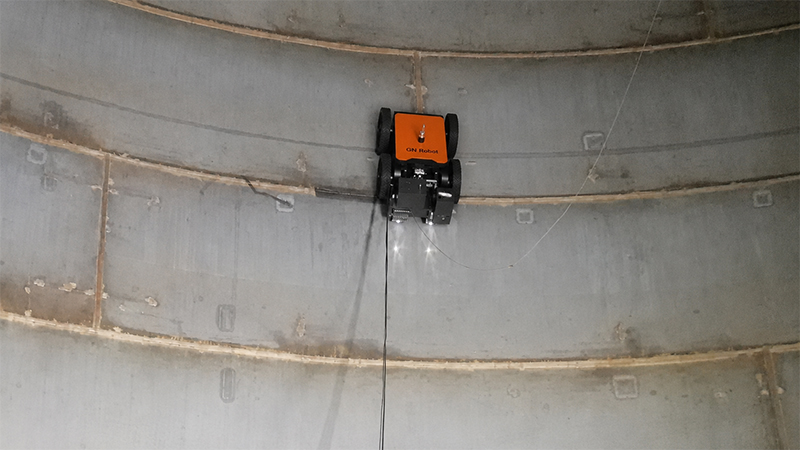
冠能爬壁研磨机器人为磁吸附爬壁设备,用于大型钢储罐建造、检修的焊缝打磨、局部腐蚀去除、局部修补与表面精整。
机器人搭载打磨工具直接在罐壁作业,减少人员在脚手架 、 高空平台持续打磨作业风险。
可装配高速砂轮、钢丝刷等工具;可选激光视觉焊缝跟踪,柔性机构稳定打磨接触力。
行走速度、打磨压力可调,满足焊缝修平、涂层边缘处理、除锈、局部表面修整。
行业现状
- 储罐焊缝长达数百至上千米,建造检修打磨工作量大、重复性高。
- 高空人工打磨安全风险高,人员易受振动伤害,表面质量不稳定。
- 长竖缝、环缝很难保证打磨工具对中焊缝,压力难以恒定。
- 打磨过量损伤母材,打磨不到位易残留缺陷、尖锐过渡。
- 高空设施搭建、设备反复移位,拉长储罐建造检修工期。
冠能爬壁研磨机器人解决方案
冠能机器人依靠磁吸附贴合罐壁,搭载打磨模块在焊缝或修补区域作业。履带行走速度与打磨力均可控制,可选配视觉、激光跟踪组件辅助焊缝轨迹跟随,将高空人工作业转化为可控的机器人自动化工艺。
可根据目标表面效果选用不同打磨末端工具:钢丝刷适用于清理及锈蚀去除,砂轮用于焊缝修平或较大余量切削。正式投产前,需在代表性钢板与焊缝试样上完成工具、压力、行走速度的工艺验证。

特点与优势
- 永磁吸附行走:履带吸附铁磁性罐壁,适配立面、大半径曲面。
- 焊缝跟踪选配:激光、视觉跟踪,保障长焊缝作业对中。
- 打磨压力可控:柔性机构调节压力,摆脱人工施力依赖。
- 行走速度可调:匹配材料去除量与表面质量需求。
- 多类型作业模块:砂轮、钢丝刷,满足焊缝、除锈、局部修补工况。
- 作业幅宽宽泛: 100‑200 mm,适配定点打磨、局部修复。
- 智能远程作业:人员在安全区域监控,规避高空手持打磨风险。
- 照明视觉监控:选配照明摄像头,方便调试、焊缝对位、过程监视。
技术参数
| 参数 | 规格及参考数值 |
|---|---|
| 整机外形尺寸 | 约450 x 400 x 800 mm |
| 设备重量 | 约70 kg |
| 额定负载 | 70 kg |
| 行走速度 | 0‑15 m/min(可调) |
| 防护等级 | IP54 |
| 越障能力 | 可通过高度约 6 mm 焊缝 |
| 作业幅宽 | 100-200 mm |
| 适用基面 | 大型立式钢结构;储罐参考直径≥8 m |
| 作业工具 | 砂轮、钢丝刷及其它选配工具 |
| 跟踪监控 | 可配置激光 / 视觉焊缝跟踪、摄像头、照明 |
备注:参数仅供参考,最终配置以工程确认及项目需求为准。
应用场景
储罐焊缝打磨:储罐建造,竖缝、环向焊缝打磨修平。
焊缝修复预处理:探伤、补焊、补涂前局部打磨处理。
锈蚀及涂层边缘清理:局部腐蚀、涂层边缘、修补区域机械清理。
钢结构表面精整:几何与空间条件适配的大型导磁钢结构机器人打磨作业。
核心价值
- 减少人员长时间高空打磨作业。
- 打磨压力、行走速度输出稳定,质量一致性提升。
- 长焊缝打磨工艺可复现,焊缝精整效果稳定。
- 减轻人员疲劳,降低振动对人体的伤害。
- 缩短储罐项目高空作业设备使用时长。
- 搭载视觉系统,便于过程监控与作业资料数字留存。
选型前勘信息
- 焊缝类型、焊缝宽、余高,目标成型轮廓。
- 钢材牌号、钢板厚度。
- 储罐直径、焊缝走向、障碍物尺寸。
- 打磨深度、表面质量、修补工艺要求。
- 意向砂轮、钢丝刷或其它工具类型。
- 是否选配视觉、激光焊缝跟踪、摄像监控。
- 除尘、火花管控、防火安全要求。
- 供电条件、作业高度、防坠落配套措施。
常见问题
1.问:机器人可以自动跟踪焊缝吗?
答:选配激光、视觉模块可辅助焊缝跟随,实际效果轻微受焊缝形态、光照、表面工况及设备调试影响。
2.问:能否打磨储罐环向焊缝?
答:大半径储罐罐壁可以使用,需要评估曲率、附件与作业空间,选型前建议核对图纸或现场照片。
3.问:支持哪些打磨工具?
答:可装配砂轮、钢丝刷等工具,根据材料去除量和表面效果选型。
4.问:如何避免打磨过量?
答:打磨压力、行走速度、工具均可调控,需试样工艺验证修正,搭配视觉跟踪可进一步提升控制水平。
5.问:只用于新建储罐吗?
答:不是,同样适用于钢结构局部检修、除锈、修补预处理、涂层补涂。
联系我们
提供储罐直径、焊缝图纸、现场照片、钢板厚度、打磨工艺目标以及作业高度,针对储罐建造或检修项目,冠能智控可为您推荐履带底盘配置、打磨工具、跟踪模块选型及工艺参数的机器人解决方案。