用于矿业和矿物加工巡检、污泥清除及维护的特种机器人
尾矿库与工艺水池沉积物淤积严重,人工清理难度大且危险; 矿区环境复杂恶劣,设备巡检存在盲区与安全隐患;大型选矿设备外壁 检修困难,易导致停机损失。
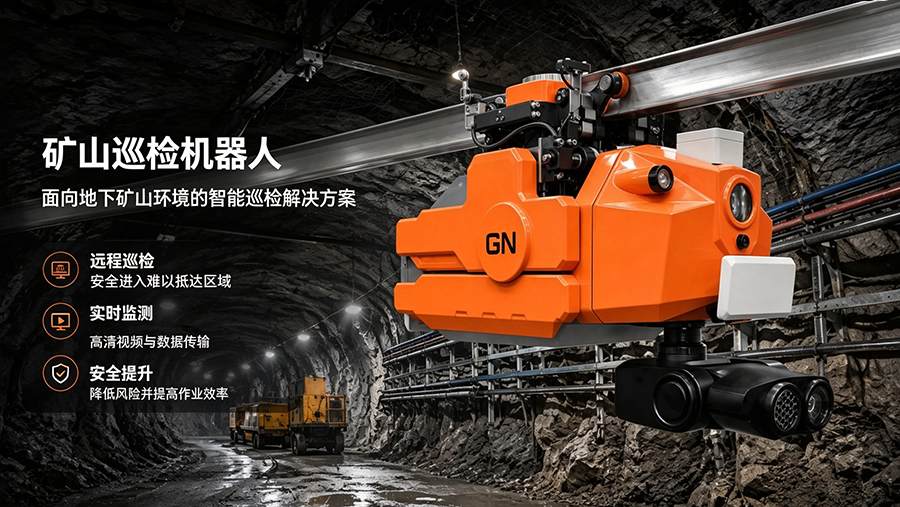
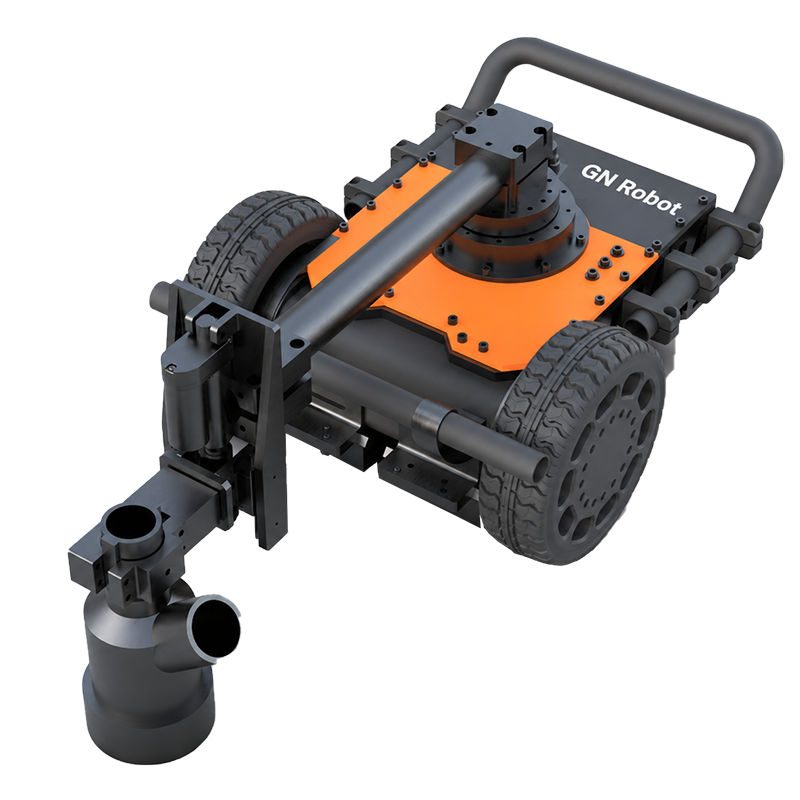
冠能智控针对矿山环境推荐巡检、清淤和爬坡特种机器人。机器人可配备智能导航系统、摄像头、传感器、泵送装置以及特定任务的工具。工业控制面板、远程监控和自动化系统可支持协同作业,并与矿山管理系统实现集成。
行业痛点
- 地区偏远且长距离,人工难以保持高频次高质量巡检。
- 复杂的地形和恶劣工作环境,对设备运行和人员作业造成很大的影响。
- 尾矿库、沉淀池和工艺用水设施中会堆积沉积物和固体杂质。
- 空间狭小的特定工艺段设备有污水和沉淀,对人体和设备有污染。
- 在罐体、筒仓和大型设备上进行高空作业。
- 重复性高强度的劳动以及有限的实时数据,给提前预防和安全管理带来困难。
冠能特种机器人解决方案
根据实际任务、作业环境、使用条件及所需终端工具来选择不同的机器人。以下是针对矿山适用的特种机器人解决方案。
|
|
冠能工业巡检机器人可在炼油厂区、储油库区、生产站点等高风险区域实现全自动 / 远程遥控巡逻。可选轮式、履带式、四 足、轨道式行走平台,搭载高清摄像、热成像、气体检测、声学监测、环境传感器,持续采集标准化巡检数据。
|
|
|
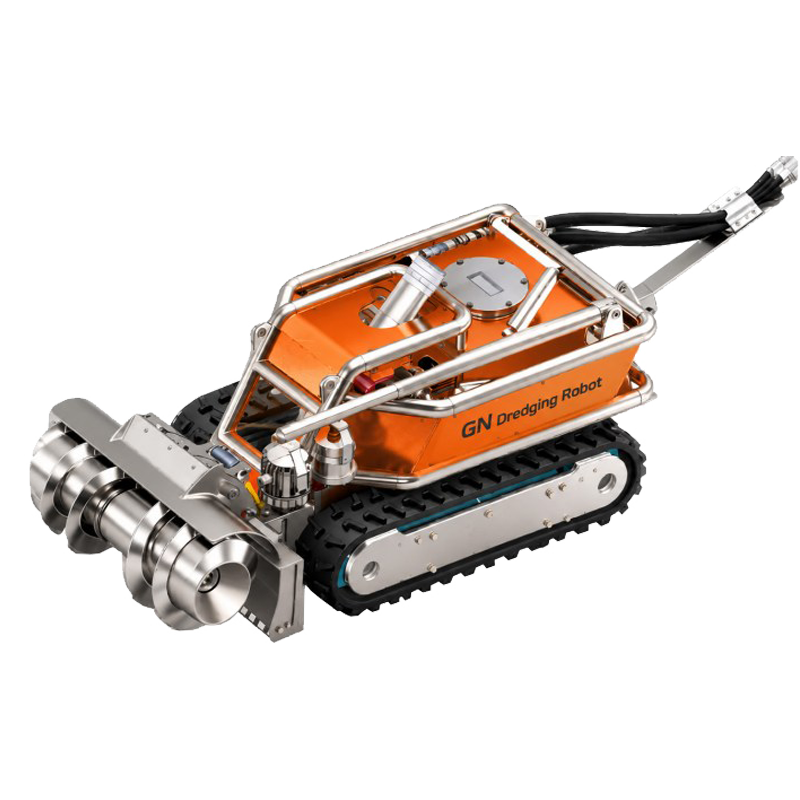
冠能清淤机器人专为远程处理尾矿库的污泥和沉积物而设计。履带式机器人平台可在浅水区、软泥层和不规则池塘中作业,通过集成的吸吮和泵送系统收集并输送固体。可根据沉积物特性选择不同的切割、搅拌或收集模块。
|
|
|
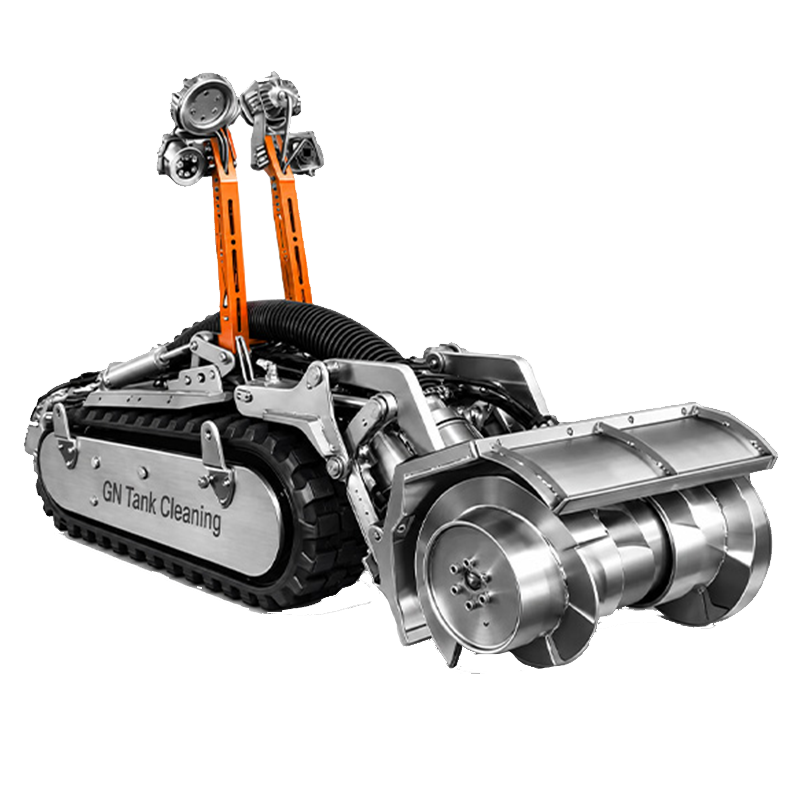
冠能罐体清洗机器人避免了人员进入罐体或设备内部。通过远程操作完成在浮选工艺设施中清除残留物、搅动污泥、刮除污垢、清洗和抽吸。
|
|
|
冠能爬壁机器人采用磁吸吸附 + 智能运动控制技术,可垂直、曲面钢制结 构表面稳定作业;模块化作业工具支持设备巡检、腐蚀检测、表面打磨除 锈、焊缝研磨、防腐喷涂。
|

严格遵循ATEX/IECEx国际标准,针对易燃易爆区域定制化集成防爆电 机、安全栅及隔爆型传感器,从源头消 除安全隐患。提供从机器人本体、末端执行器、伺服 驱动到上位机监控的一体化设计,实现 软硬件无缝协同。搭载高性能工业级PLC与触控式HMI,支 持复杂逻辑编程与可视化操作,让自动 化作业流程的调试与运行变得简单高效。支持4G/5G远程数据传输,实时监控设备 状态、报警记录与作业日志,实现千里 之外的故障预警与快速诊断,降低运维 成本。
价值体现
| 客户权益 | 机器人解决方案如何提供帮助 |
|---|---|
| 更安全的矿山作业 | 避免人员接触不稳定的污泥、运行中的设备、偏远高危区域的风险。 |
| 高频次的巡检 | 按照规划好的路线,重复、高频次巡检。 |
| 提高工作效率 | 避免大型设备,远程操作清淤机器人完成清淤作业。 |
| 降低陈本 | 减少搭建脚手架、起重设备使用等的前期准备工作。 |
| 提供数据支持 | 巡检数据,为提前性预防提供决策支持。 |
| 定制化 | 根据不同作业要求、环境,提供相对用的解决方案。 |
选择冠能智控
冠能智控集合了机器人开发、机械制造、电气控制及工业流程方面的行业经验。制定解决方案之前,全面评估各项作业条件——包括地形、物料特性、水深、储罐尺寸、结构要求、所需传感器以及物料输送方式。我们的目标是提供可靠的机器人、智能控制与应用技术,使其能在真实的采矿环境中正常作业。
推荐产品与解决方案链接
联系我们,提供你对矿山生产的需求和想要解决的行业痛点,我们将为您推荐特种机器人和智能控制解决方案。