货舱清洗机器人
船舶货舱清洗机器人

产品详情
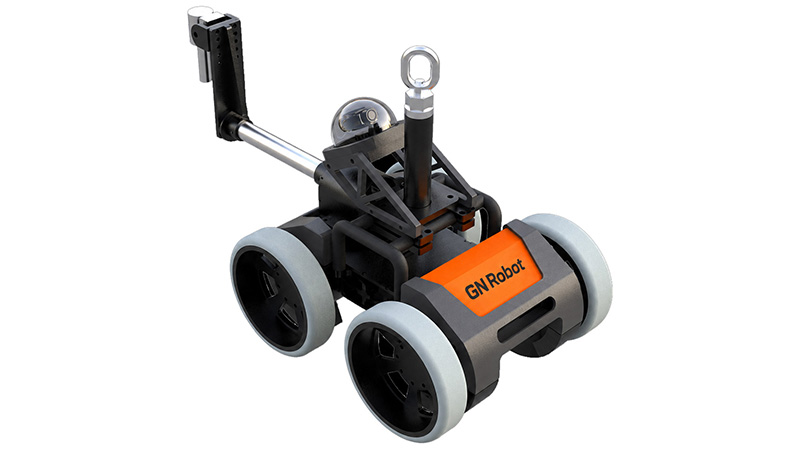
冠能船舶货舱清洗机器人是一款磁吸附爬壁机器人平台,专为钢制货舱(尤其散货船货舱)内部清洗及表面维护作业开发。机器人紧凑外形结构,可直接在适配的铁磁性货舱壁面行走,操作人员在安全位置远程监控作业。
机器人整机自重 35kg,额定负载 50kg,行走速度 0–18 m/min,防护等级 IP66,搭载多轴作业机械臂与云台视频监控系统。可根据工艺需求配置不同作业模块,实现除锈清洗、物理刷扫、药剂喷涂或无气喷涂作业,单台爬壁机器人可完成多项货舱维护工作。
该机器人适用于钢制货舱壁面,使用前提:舱壁材质、结构外形、波纹板、加强筋、涂层状态及作业通道需满足机器人爬行条件。配套执行模块工具、清洗介质、管路布置及运行参数,需根据船舶类型、货舱残留物料以及船厂\ 船东维护规程最终确认。
行业现状
- 散货船货舱为大型钢制密闭空间,舱内存在高耸垂直壁面、结构波纹板、肋骨、梯道等区域,难以实现安全、稳定作业。
- 人工清洗作业常需要人员高空作业、借助临时作业设施,或贴近污染壁面施工,劳动强度大,安全管理要求高。
- 舱壁大面积附着货物残渣、粉尘、锈蚀、水垢及涂层污染物,在装载下一航次货物或开展维保前,往往需要反复冲洗、刷扫或局部表面处理。
- 传统人工作业效率偏低,作业人员与设备需要在高大宽阔的舱壁上多次移位。
- 清洗质量受作业站位、施工角度、人员疲劳程度影响,大面积钢制舱内表面难以保证清洗覆盖效果均匀稳定。
- 船舶在港周转期或船厂维保工期紧张,远程作业方案优势显著,可改善作业可达性,实现舱壁重复性清洗作业标准化。
冠能船舱清洗机器人解决方案
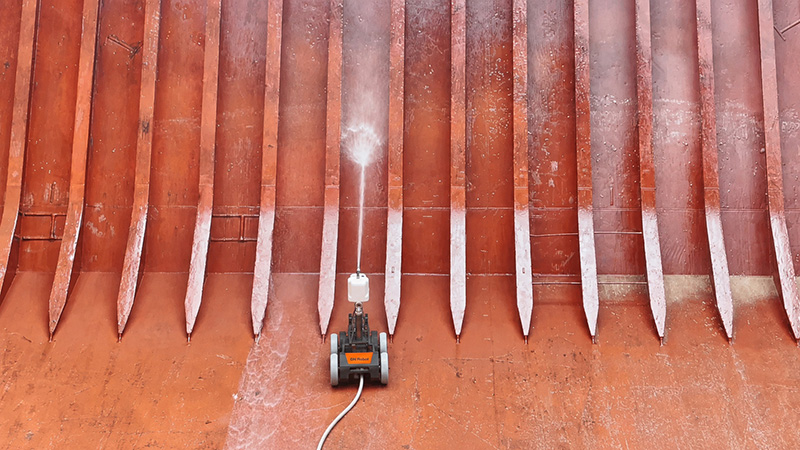
机器人部署于适配的钢制货舱壁面,依靠磁吸附爬壁行走机构,可在垂直或倾斜舱面移动行走。操作人员远程操控机器人,并通过机载云台摄像头监控作业,减少人员直接暴露在作业面上持续施工的需求。
多轴作业关节基准运动范围:水平 ±90°,俯仰 - 10°~30°,横滚 ±150°,可使末端作业工具保持合适的作业姿态。额定负载 50kg,可按需选配各类项目专用清洗与表面处理模块,涵盖除锈清洗、物理刷扫、药剂喷涂、无气喷涂。
针对每个项目,冠能智控将评估船型、货舱布局、钢材材质、波纹板、加强筋、梯道、涂层状态、污染物类型及所需清洗工艺,再对机器人、作业机具、缆绳\管路收纳系统、摄像单元、控制方式及二级安全防护装置进行配套组态,形成一套协同作业的货舱清洗整体解决方案。

核心优势
永磁吸附爬壁:适配铁磁性钢制货舱壁面,机器人可直接在大面积垂直及倾斜舱内壁行走并开展作业。
紧凑型本体:基准机型结构紧凑,自重35KG,便于货舱内部署与移位,同时可提供 50kg 额定负载,搭载各类作业模块。
可调行走速度:可根据定位巡检、刷扫、喷涂等不同工艺需求选择行走速度,0–18 m/min区间内可调。
多轴作业关节:关节基准运动范围,水平 ±90°,俯仰 - 10°~30°,横滚 ±150°,适配不同清洗与表面处理机具,姿态灵活。
云台视频监控:机载云台摄像头,远程查看机器人行走状态、机具位置以及作业面局部工况。
防护等级:基准防护等级IP66,可适应粉尘、喷水并存的严苛工业清洗工况。
兼容多工艺:可根据项目需求选配模块,实现除锈清洗、物理刷扫、药剂喷涂、无气喷涂作业。
远程操控:操作人员在安全控制位监控机器人,减少人员持续暴露于高空、难以抵达的货舱壁面作业。
模块化平台:额定负载与机具接口支持快速适配多种货舱清洗及表面维护任务,不受单一固定工艺限制。
技术参数
| 参数 | 规格 / 参考值 |
|---|---|
| 整机外形尺寸 | 约 500 × 400 × 450 mm |
| 机器人自重 | 约 35 kg |
| 额定负载能力 | 50 kg |
| 行走速度 | 0–18 m/min 可调 |
| 作业关节 | 水平 ±90°;俯仰 -10°~30°;横滚 ±150° |
| 防护等级 | IP66 |
| 视频监控 | 云台摄像头 |
| 适用船舶 / 作业区域 | 散货船及同类钢制货舱,壁面满足磁吸附条件 |
| 支持工艺 | 除锈清洗、物理刷扫、药剂喷涂、无气喷涂 |
| 吸附 / 行走方式 | 磁吸附爬壁平台,适用于满足条件的铁磁性钢质壁面 |
| 安全与项目集成 | 二级防坠落、缆绳 / 管路布置及回收方案,按项目确认 |
备注:参数仅供参考,最终配置以工程评估确认及项目实际需求为准。
应用场景
散货船货舱清洗:对散货船及同类船舶中满足磁吸附条件、可到达的舱内钢制壁面实施机器人清洗作业。
锈蚀和表面污染物清理:配套项目专用清洗头,用于清除锈蚀、松散污染物及特定附着物。
物理刷扫:在需要可控接触式清洗的适配钢制壁面,开展机械刷扫作业。
药剂喷涂:通过项目配套专用喷涂模块,喷施经认可的清洗药剂或表面处理剂。
喷涂与表面维保:经船舶作业工艺工程确认后,搭载无气喷涂模块完成指定涂层施工或表面维护作业。
核心价值
- 减少人员直接在高危、难以抵达的货舱壁面持续作业。
- 在适配作业区域,降低人员、临时作业平台及其他登高设施反复移位的需求。
- 机器人行走与机具位置可控,清洗路径和壁面覆盖效果一致性更强。
- 同一爬壁机器人本体可更换配置不同作业模块,适配多种货舱作业工艺。
- 依托机载视频监控,操作人员可在控制区域观察机器人运动、局部壁面工况及机具位置。
- 提升大面积舱内钢制壁面的作业可触达性,同时使操作人员远离粉尘、残渣及作业机具,避免持续直接接触。
- 货舱舱壁重复性作业标准化、便于组织,保障船舶清洗与维保计划顺利落地。
选型所需资料
1.船型、船名(如有)、船级信息,以及货舱总布置图。
2.货舱尺寸、舱壁高度,以及需要清洗或维护的具体作业面。
3.钢材材质,并确认目标作业面满足磁吸附使用条件。
4.机器人规划行走路径上的波纹板、加强筋、肋骨、梯道、作业口、焊缝及其他障碍物详细信息。
5.原有涂层类型与现状、锈蚀等级、待清除货物残渣、粉尘或污染物,并提供代表性现场照片。
6.所需作业工艺:除锈清洗、物理刷扫、药剂喷涂、无气喷涂或其他指定表面处理工艺。
7.作业面积、设备投放\回收位置,以及缆绳、管路和二级安全防护预设走线方案。
8.所选末端机具需要的配套公用介质:清洗水、压缩空气、药剂供给、涂层系统等。
9.可用供电电源、控制站位置、通讯要求,以及视频\数据记录功能需求。
10.完整作业流程需满足的船东、船厂、船级社、HSE 及受限空间相关要求。
常遇问题
1.该机器人是否适用于所有船舶货舱?
不能。作业面必须具备足够磁吸附能力且几何结构适配。选型前需评估钢材材质、涂层、波纹板、结构件、障碍物及作业通道。
2.机器人行走速度是多少?
基准平台行走速度 0–18 m/min 可调。实际作业速度取决于选用的清洗工艺、作业机具、壁面工况、管路布置以及项目安全限值。
3.机器人可执行哪些清洗工艺?
本产品资料标注工艺包含除锈清洗、物理刷扫、药剂喷涂、无气喷涂。末端机具与工艺参数需根据货舱残留物及维保需求最终确认。
4.作业关节灵活性如何?
基准关节运动范围:水平 ±90°,俯仰 - 10°~30°,横滚 ±150°,可灵活调整机具姿态.有效可用范围取决于搭载的末端模块与周边舱体结构。
5.机器人是否配备视频监控?
配备。基准配置搭载云台摄像头,可远程监控机器人运行状态与局部作业区域。
6.机器人能否翻越货舱波纹板、板筋或大型加强筋?
本资料未标注该机型的越障指标。确认行走路径前,需结合图纸或现场实测评估波纹板、加强筋、焊缝及结构过渡区域。
7.是否仍需配置二级防坠落保护?
需要。磁吸附不可作为完整安全系统。船舶或船厂作业方案中,必须配套合适的二级防坠落装置、牵引缆管理方案以及项目专属回收方案。
联系我们
向冠能智控提供船舶与货舱图纸、钢材材质、舱壁几何尺寸、结构障碍物、现场壁面照片、污染物类型、所需清洗工艺、作业机具需求及现场安全规范。我公司专业团队可针对您的货舱清洗项目,评估机器人可达性、磁吸附性能、机具配置、牵引缆管理、视频监控等参数和功能,制定出完整的解决方案。